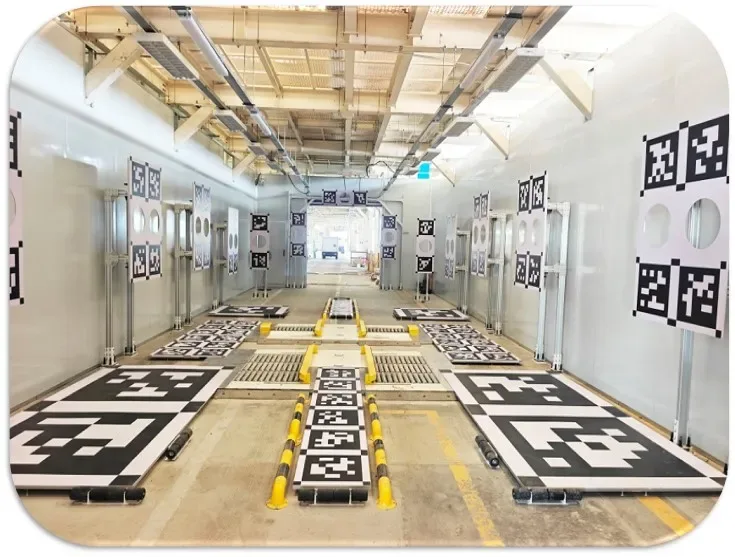
Bilik Penentukuran Kenderaan Tanpa Pemandu
Peralatan penentukuran bantuan pemanduBilik penentukuran sensor gred kenderaan, proses penentukuran automatik papan pelbagai objektif
Butiran Produk
Untuk pengesahan luar talian dan R&D kenderaan pemanduan autonomi L3/L4, kami menyediakan persekitaran penentukuran bersama untuk kamera, lidar dan radar gelombang milimeter. Suhu malar dan reka bentuk cahaya, penukaran automatik papan pelbagai objektif, tempo proses penentukuran, boleh dimasukkan ke dalam barisan pengeluaran kenderaan tanpa pemandu.
- Penentukuran sambungan gelombang kamera/lidar/milimeter
- Suhu malar dan persekitaran cahaya, menghapuskan pembolehubah persekitaran
- Penukaran automatik papan sasaran, proses metronomi
- Perakaman dan kebolehkesanan data automatik
Produk Berkaitan
Lihat Semua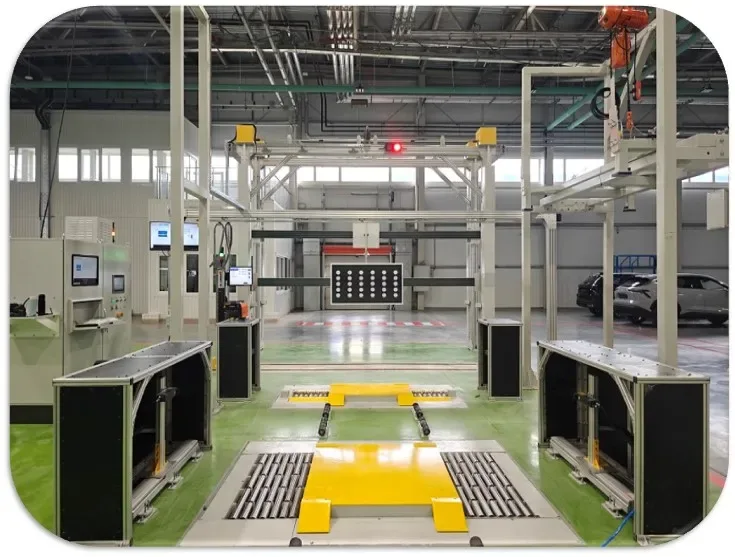
Peralatan penentukuran adas
Rak penentukuran bersepadu aloi aluminium untuk sistem penentukuran pengesahan titik sifar
Ketahui Lebih Lanjut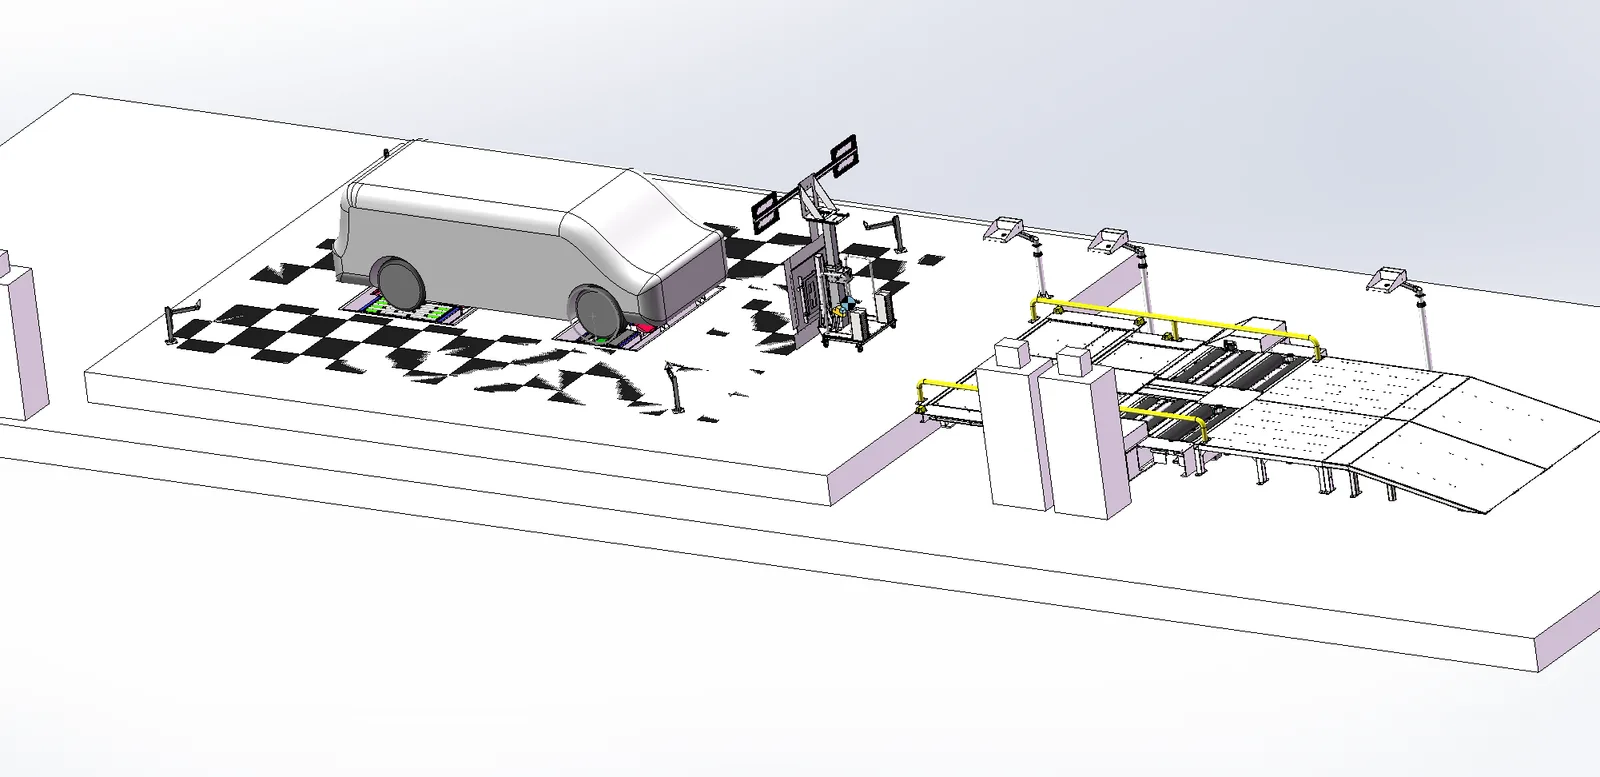
Peralatan penentukuran adas mudah
Digunakan untuk penentukuran kamera amaran pelepasan lorong LDW, radar hadapan AEBS/FCW (dalam bentuk reflektor), radar sudut BSD dan kamera keliling AVM 360. Ketinggian penentukuran LDW 1500 ~ 1700mm, ketinggian penentukuran AEBS 500 ~ 800mm, cacing - turbin - gear - rak mengangkat segerak dua peringkat, sasaran jenis roda kecil bergerak dengan pin kedudukan, dilengkapi dengan modul OBD Bluetooth tanpa wayar dan perisian penentukuran/berkelip.
Ketahui Lebih Lanjut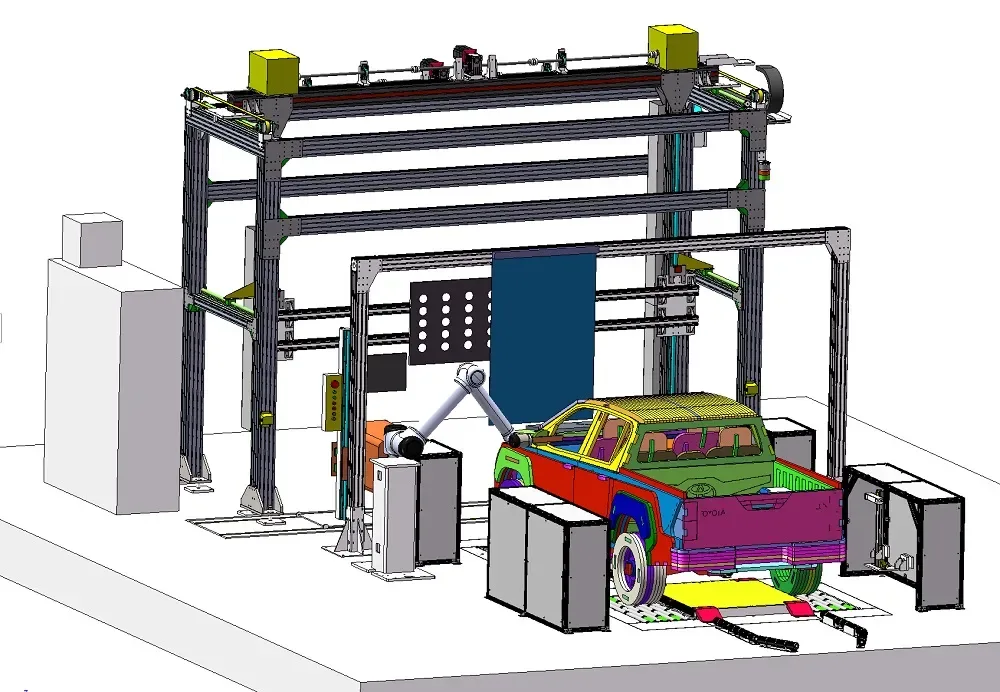
Sistem Pemeriksaan Penentukuran Hud (Robotik Kolaboratif)
Robot kolaboratif enam paksi (UR10) mensimulasikan pensampelan pelbagai kedudukan mata manusia dengan kamera industri Sony; teduhan skrin automatik menghapuskan gangguan alam sekitar; pelbagai perlindungan seperti pengimbasan keselamatan binokular + pengesanan kaca ultrasonik; penentukuran automatik PLC + IPC
Ketahui Lebih Lanjut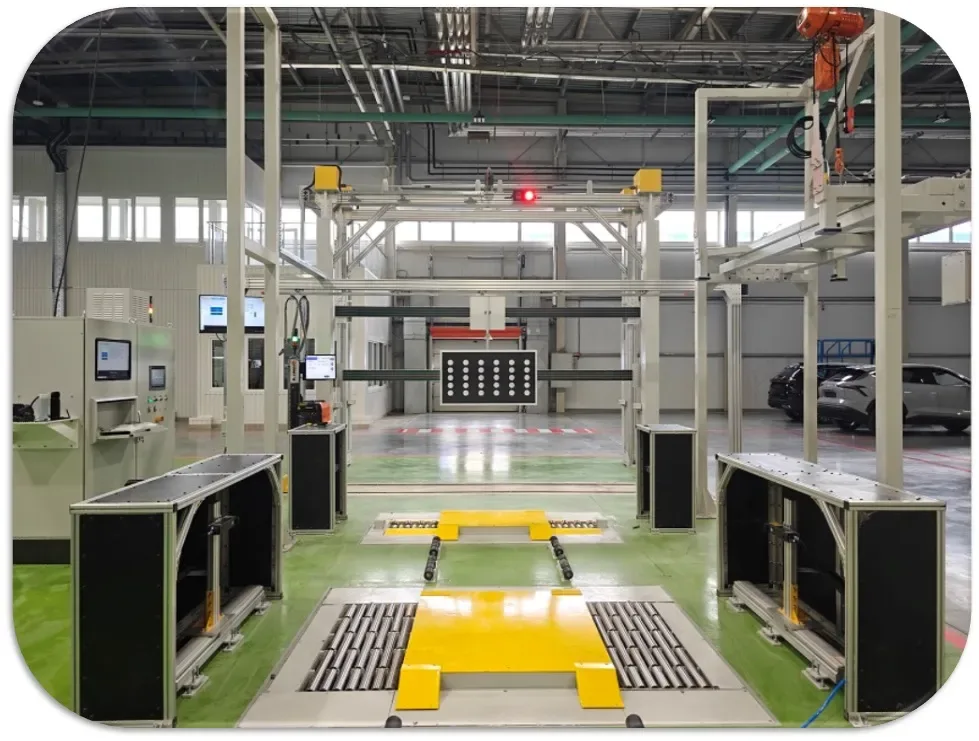
Alat pengukur ketinggian kening roda
Sensor pengukuran ketinggian kening depan (kamera 2D) menggunakan laser untuk mengukur berdasarkan prinsip segitiga. Kedudukan laser linear dalam sensor dan sudut dengan kamera ditetapkan selepas ditentukur. Laser merah 635nm menyinari secara menegak ke titik tertinggi kening pada satah paksi depan. Selepas kamera 2D dicitrakan dan dikenal pasti dalam CCD, perisian menyelesaikan garis laser untuk mengira titik perubahan, dan menyelesaikan koordinat Y dan Z titik sudut mengikut prinsip segitiga laser, di mana koordinat Z adalah ketinggian kening.
Ketahui Lebih Lanjut