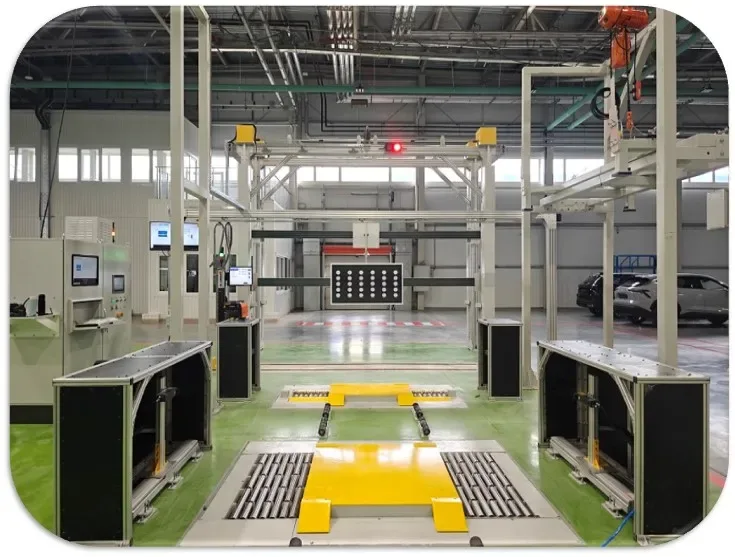
Integrated ADAS Station Calibration Frame
تجهیزات کالیبراسیون کمک رانندگییک فیکسچر کالیبراسیون یکپارچه از جنس آلیاژ آلومینیوم برای تأیید نقطه صفر سیستم کالیبراسیون استفاده میشود.
جزئیات محصول
نام و مدل تجهیزات
سیستم پیشرفته کمک راننده ADAS-2000 شامل موارد زیر است:
- قاب زیر بشکهای آلیاژ آلومینیوم
- صاف کننده خودرو
- جعبه جمعآوری نور غیرفعال ACC (شامل دوربین CCD و لنز فرنل)
- هدف فلزی فعال ACC
- دوربین جلو/عقب LDW سیاه و سفید هدف الگو
- رادار زاویه جلو/عقب BSD هدف مخروطی مثلثی
- سیستم اندازهگیری ارتفاع قوس چرخ (اختیاری)
- هدف لیدار (اختیاری)
- کابینت کنترل الکتریکی (شامل PLC، سروو درایو، کامپیوتر صنعتی و غیره)
- نرمافزار کالیبراسیون ADAS IA-ADAS (مورد استفاده برای تنظیمات آنلاین در تولید خودرو)
- نمایشگر کمک راننده
- پایه کالیبراسیون (برای کالیبراسیون)
- مجموعه کاملی از اسناد فنی، شامل دفترچههای راهنمای دوزبانه (چینی و انگلیسی) (شامل نمودارهای مدار الکتریکی، دفترچههای راهنمای بهرهبرداری، دفترچههای راهنمای نصب و غیره).
اصل تشخیص
دو مجموعه از مکانیزمهای کنترل پنوماتیکی ترازبندی، یکی در جلو و دیگری در عقب، اهرم ترازبندی را قادر میسازند تا چرخها را به صورت متقارن در امتداد خط مرکزی هندسی تجهیزات حرکت دهد. این امر تضمین میکند که چرخهای چپ و راست وسیله نقلیه به صورت متقارن در امتداد خط مرکزی هندسی تجهیزات قرار گرفتهاند. مکانیزم ترازبندی در هر نقطهای روی صفحه XY خطایی معادل ≤±1 میلیمتر دارد و وسیله نقلیه را در حالت تراز نگه میدارد. یک سروو موتور چندین هدف عملکردی را برای حرکت به موقعیتهای تعیین شده هدایت میکند. نرمافزار کالیبراسیون ADAS که توسط خود میرونگ توسعه داده شده است، با ECU وسیله نقلیه ارتباط برقرار میکند تا حسگرها (مانند دوربینها و غیره) را به طور دقیق تنظیم کند.موقعیت نصب، زاویه، سیستم مختصات و همترازی با سایر سیستمهای خودرو مانند رادار، لیدار و غیره، به دقت بررسی میشوند تا اطمینان حاصل شود که دادههای جمعآوریشده توسط حسگرها با فضای فیزیکی واقعی سازگار هستند و در نتیجه دقت و قابلیت اطمینان عملکردهای ADAS (مانند حفظ مسیر، کروز کنترل تطبیقی، ترمز اضطراری خودکار و غیره) تضمین میشود.
检测项目
- هشدار برخورد از جلو (ACC/FCW)؛
- کالیبراسیون انحراف از خط LDW؛
- کالیبراسیون نظارت بر نقطه کور BSD؛
- اندازهگیری ارتفاع قوس چرخ؛
- کالیبراسیون ضربه پانوراما SVM/360؛
- کالیبراسیون HUD (اختیاری)؛
- کالیبراسیون لیدار (اختیاری)
通用汽车诊断仪
- 支持4路CANFD/CANBUS总线数据传输;
- 接入汽车OBD线缆供电触发诊断仪工作;
- 支持蓝牙无线和232串口有线两种传输方式;
- 支持汽车总线多种协议
- 支持上位机二次开发接口函数。
- 集成 4路 CANFD/CANBUS 通讯方式;
- 支持1路K总线通讯方式;
- 集成1路DOIP总线通讯方式;
- 无线和有线自动切换;
- 信号指示灯指示工作状态
范围和精度
| 项目 | 范围 | 精度 |
| 标靶移动速度 | 水平Y:250mm/s垂直Z:250mm/s | ±5% |
| 标靶定位 | X: 300 ~ 1200mm(可定制)Y:-1300 ~ 1300mm(可定制)Z: 300 ~ 1200mm(可定制) | ±1mm±1mm |
检测节拍
小于50秒(不需调整情况)。
案例效果图
محصولات مرتبط
مشاهده همه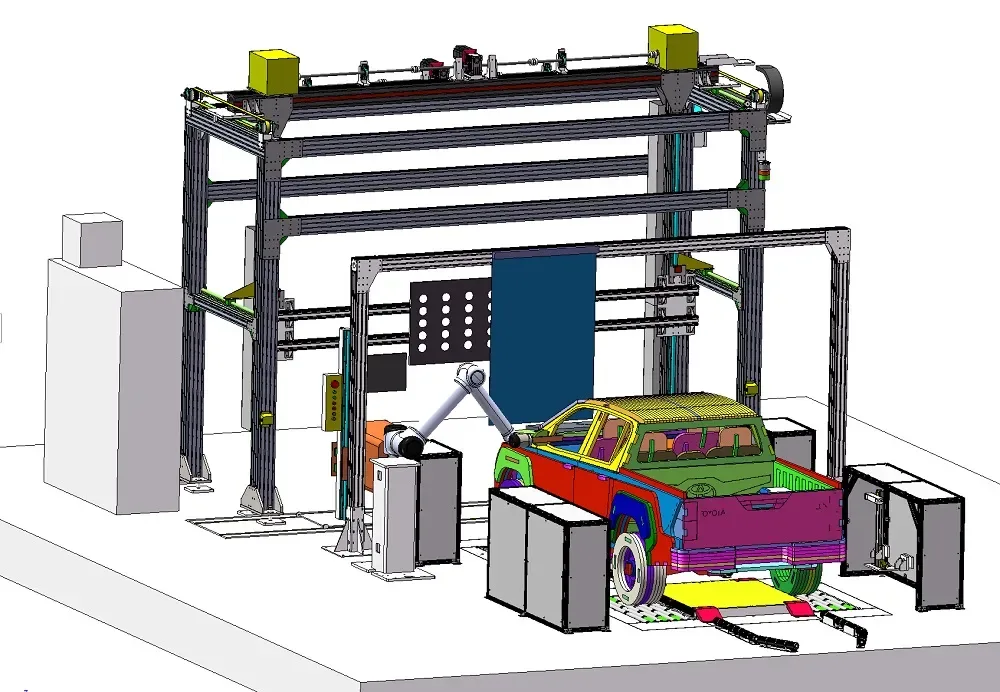
سیستم کالیبراسیون و تست HUD (رباتیک مشارکتی)
ربات مشارکتی شش محوره (UR10) دارای یک دوربین صنعتی SONY برای شبیهسازی نمونهبرداری چند موقعیتی از چشم انسان؛ سایهزنی خودکار صفحه نمایش برای از بین بردن تداخل محیطی؛ محافظتهای چندگانه از جمله اسکن ایمنی دوربین دوچشمی و تشخیص شیشه اولتراسونیک؛ و کالیبراسیون کاملاً خودکار PLC + IPC است.
اطلاعات بیشتر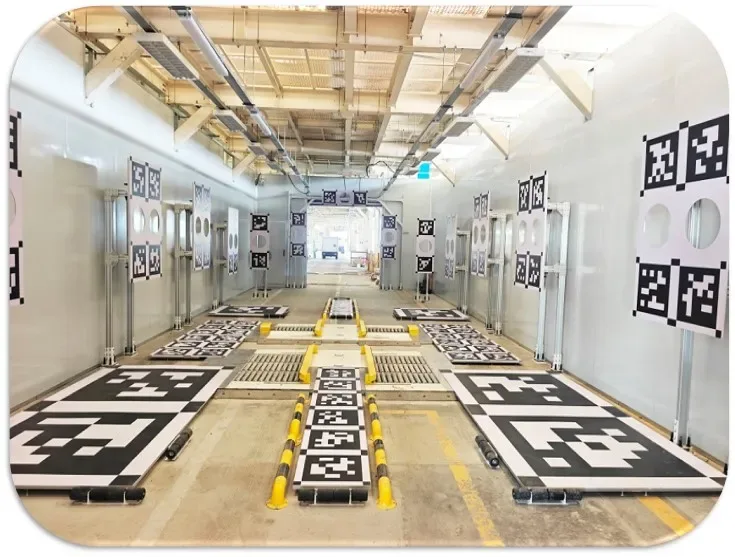
Autonomous Vehicle Calibration Room
فرآیند کالیبراسیون خودکار برای بردهای چند هدفه در اتاق کالیبراسیون حسگر سطح خودرو
اطلاعات بیشتر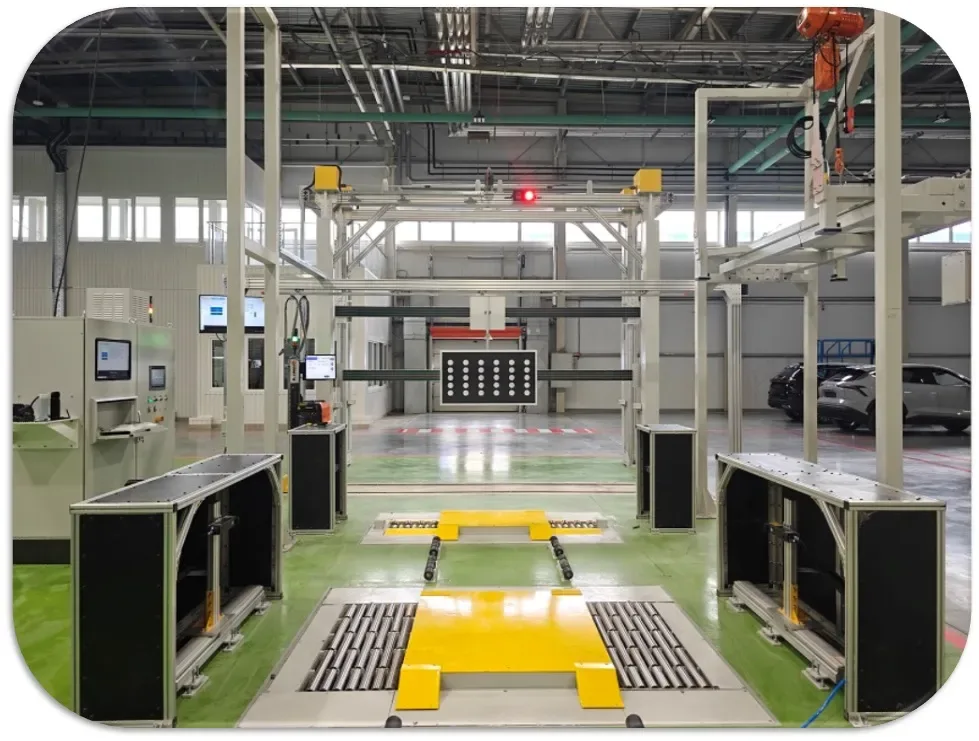
Wheel Arch Height Measuring Device
حسگر اندازهگیری ارتفاع قوس چرخ جلو (دوربین دوبعدی) از مثلثبندی لیزری برای اندازهگیری ارتفاع استفاده میکند. موقعیت لیزر خطی درون حسگر و زاویه آن با دوربین پس از کالیبراسیون ثابت میشود. یک لیزر قرمز ۶۳۵ نانومتری به صورت عمودی بر بالاترین نقطه قوس چرخ در صفحه محور جلو تابانده میشود. این تصویر توسط دوربین دوبعدی درون CCD ثبت و شناسایی میشود. نرمافزار نقطه عطف خط لیزر را محاسبه کرده و از روش مثلثبندی لیزری برای تعیین مختصات Y و Z نقطه عطف استفاده میکند. مختصات Z نشان دهنده ارتفاع قوس چرخ است.
اطلاعات بیشتر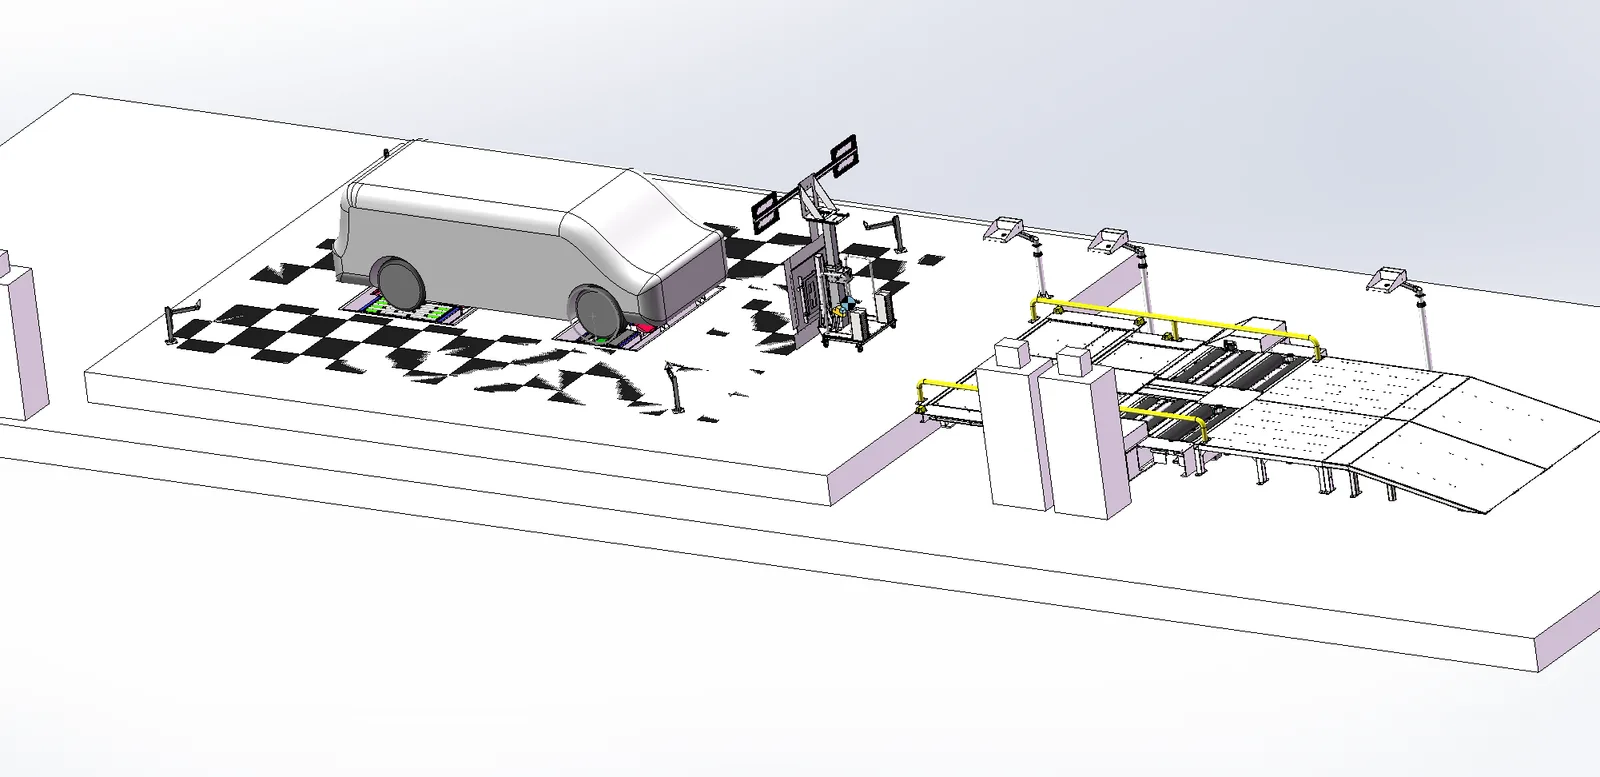
تجهیزات کالیبراسیون ساده ADAS
برای کالیبراسیون دوربینهای هشدار خروج از خط LDW، رادار جلو AEBS/FCW (نوع بازتابنده)، رادار گوشه BSD و دوربینهای دید محیطی AVM 360 استفاده میشود. ارتفاع کالیبراسیون LDW 1500-1700 میلیمتر، ارتفاع کالیبراسیون AEBS 500-800 میلیمتر است، دارای یک مکانیزم بالابری همزمان دو مرحلهای (چرخدنده حلزونی-چرخدنده حلزونی-قفسه)، یک مکانیزم حرکتی از نوع چرخ هدف با پینهای موقعیتیابی و مجهز به یک ماژول OBD بلوتوث بیسیم و نرمافزار کالیبراسیون/نوشتن است.
اطلاعات بیشتر