产品详情
设备名称及型号
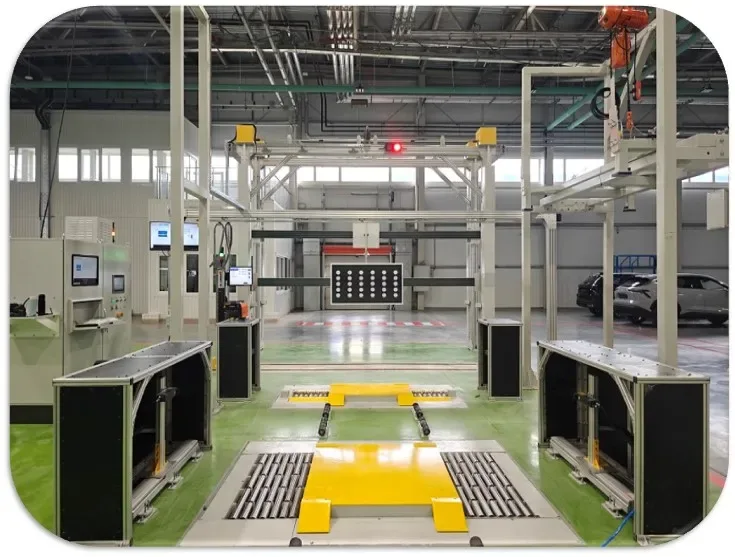
ADAS-2000的先进驾驶辅助系统包含:
- 铝合金龙门架
- 车辆摆正器
- 被动式ACC集光箱(含CCD摄像机、菲涅尔透镜)
- 主动式ACC金属标靶
- 前/后摄像头LDW黑白图案标靶
- 前/后角雷达BSD三角锥标靶
- 轮眉测高系统(可选)
- 激光雷达标靶(可选)
- 电气控制柜(含PLC、伺服驱动器、工业电脑等)
- ADAS标定软件IA-ADAS(用于汽车厂在线调整)
- 司机助显示器
- 标定架(标定用)
- 全套技术资料,包括中英文版资料册(含电气线路图、操作手册、安装手册等)。
检测原理
通过前后各一套气动控制摆正机构使得摆正杠能推动车轮按照设备的几何中心线对称运动,使得车辆左右轮位置停靠在设备的几何中心线对称位置上,摆正器平面任意点在XY平面有≤±1mm的误差,使得车辆保持水平,通过伺服电机驱动多个功能标靶移动到指定位置,弥荣自研的ADAS标定软件与车辆的ECU进行通讯,精确调整传感器(如摄像头、雷达、激光雷达等)的安装位置、角度、坐标系以及与车辆其他系统的对齐关系,确保传感器采集的数据与实际物理空间一致,从而保证ADAS功能(如车道保持、自适应巡航、自动紧急制动等)的准确性和可靠性。
检测项目
- ACC\FCW前碰预警;
- LDW车道偏移标定;
- BSD盲区监测标定;
- 轮眉高度测量;
- SVM/360全景影响标定;
- HUD标定(可选);
- 激光雷达标定(可选)
通用汽车诊断仪
- 支持4路CANFD/CANBUS总线数据传输;
- 接入汽车OBD线缆供电触发诊断仪工作;
- 支持蓝牙无线和232串口有线两种传输方式;
- 支持汽车总线多种协议
- 支持上位机二次开发接口函数。
- 集成 4路 CANFD/CANBUS 通讯方式;
- 支持1路K总线通讯方式;
- 集成1路DOIP总线通讯方式;
- 无线和有线自动切换;
- 信号指示灯指示工作状态
范围和精度
| 项目 | 范围 | 精度 |
| 标靶移动速度 | 水平Y:250mm/s垂直Z:250mm/s | ±5% |
| 标靶定位 | X: 300 ~ 1200mm(可定制)Y:-1300 ~ 1300mm(可定制)Z: 300 ~ 1200mm(可定制) | ±1mm±1mm |
检测节拍
小于50秒(不需调整情况)。
案例效果图
相关产品
查看全部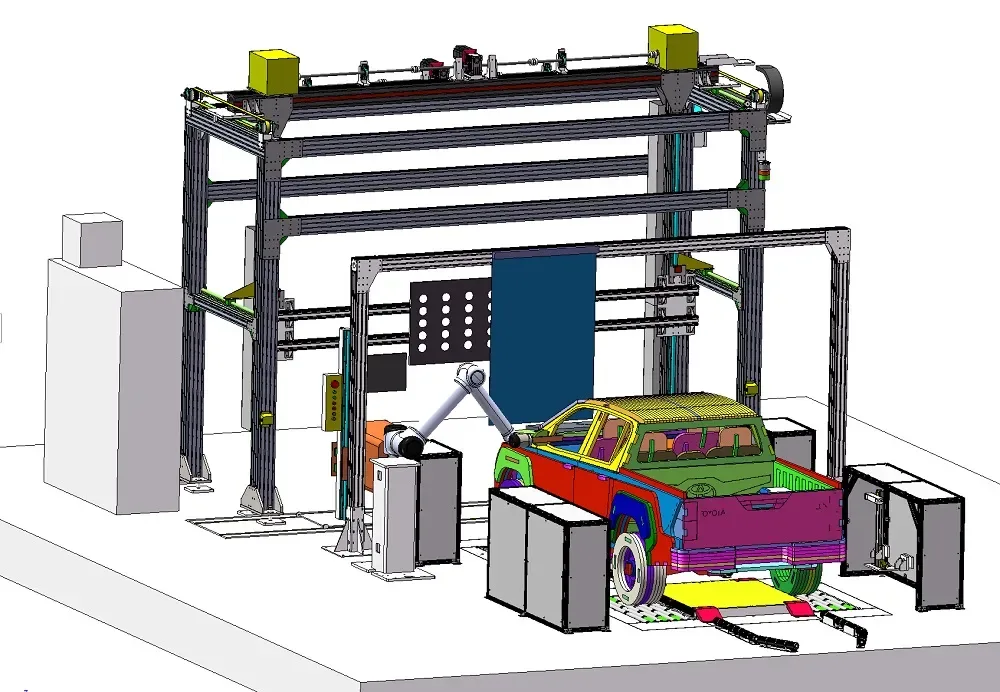
HUD 标定检测系统(协作机器人式)
六轴协作机器人(UR10)携 SONY 工业相机模拟人眼多位置取样;自动幕布遮光消除环境干扰;双目安全扫描 + 超声波玻璃探测等多重防护;PLC + IPC 全自动标定
了解更多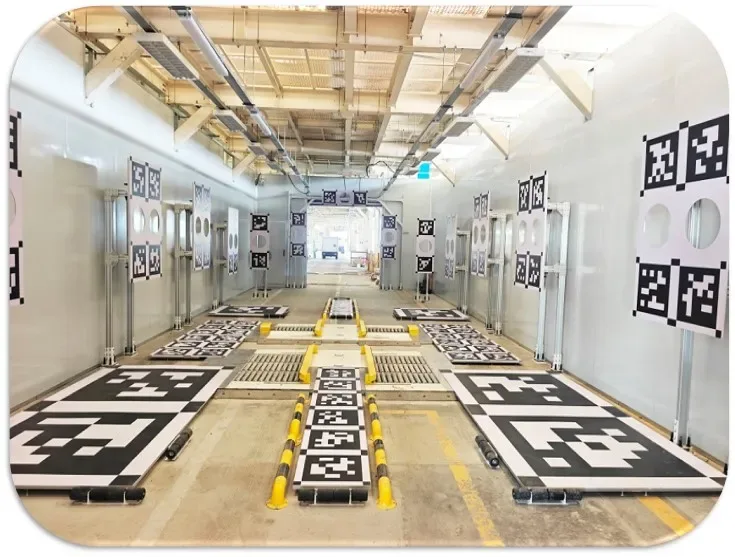
无人车标定间
整车级传感器标定间,多目标板自动化标定流程
了解更多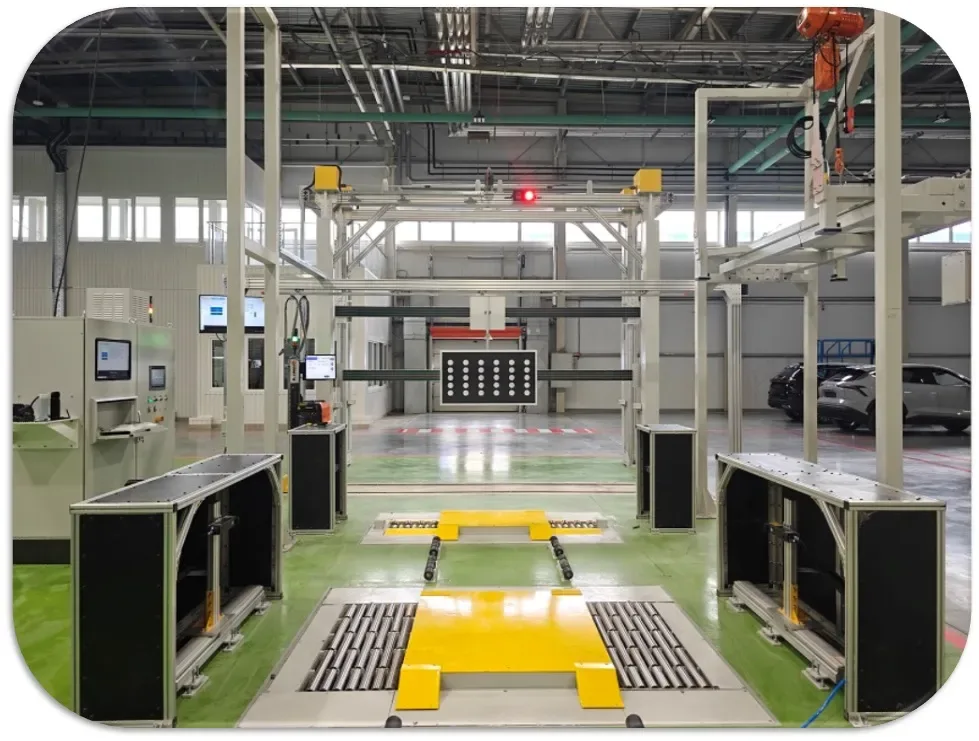
轮眉高度测量装置
前轮眉高度测量传感器(2D相机) 传感器采用激光基于三角原理测量,传感器内的线性激光的位置及与相机的角度经过标定后参数被固定。635nm的红色激光垂直照射到前轴平面上轮眉最高处,经过2D相机在CCD内成像并被识别,软件对激光线解算出拐点,并根据激光三角形法原理求解拐点的Y和Z坐标,其中Z坐标也就是轮眉的高度
了解更多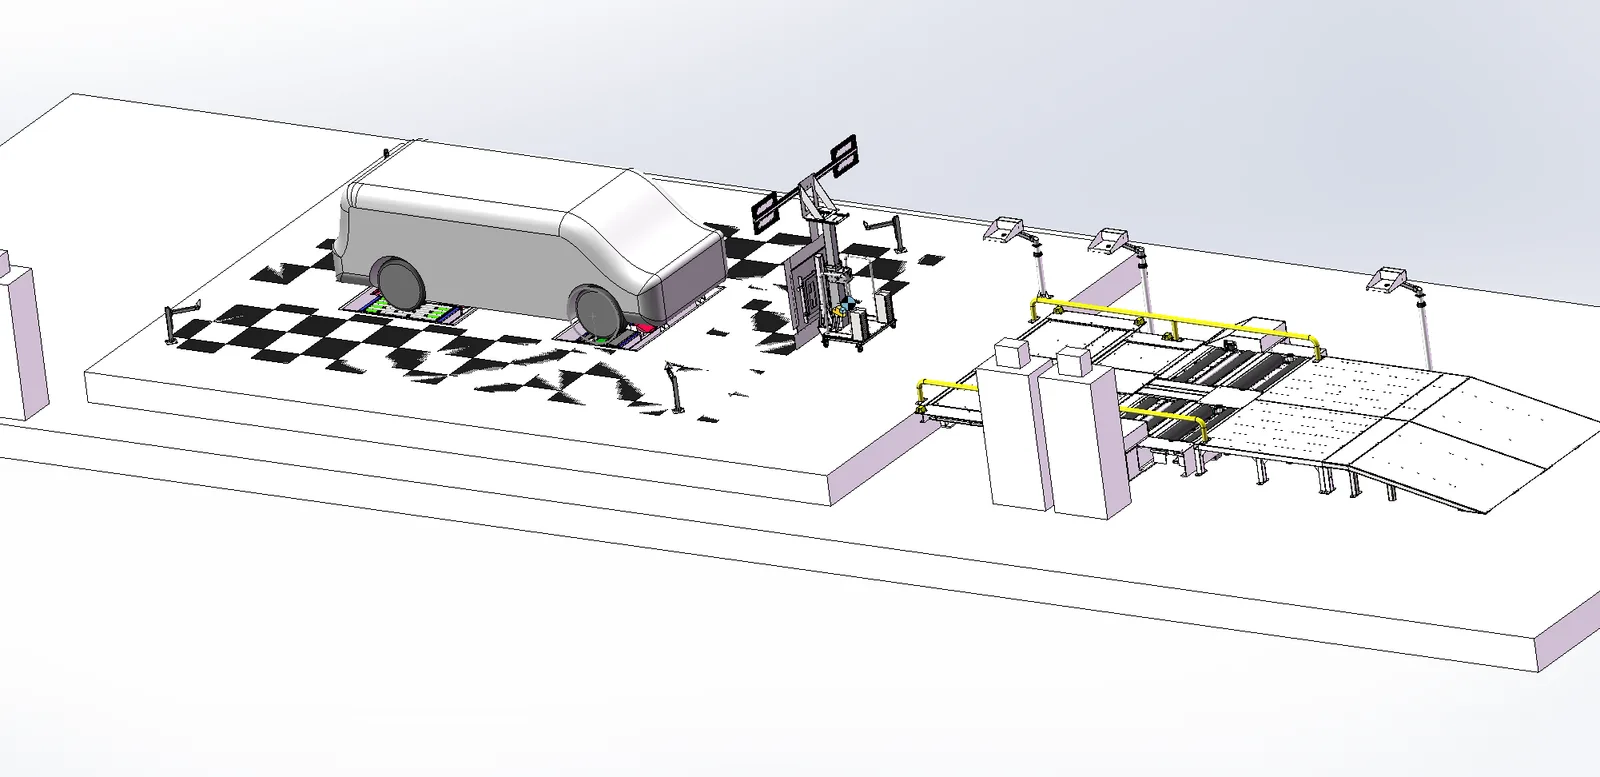
简易ADAS标定设备
用于 LDW 车道偏离预警摄像头、AEBS/FCW 前向雷达(反射板形式)、BSD 角雷达与 AVM 360 环视摄像头的标定。LDW 标定高度 1500~1700mm、AEBS 标定高度 500~800mm,蜗杆-涡轮-齿轮-齿条两级同步升降,标靶小车轮式移动带定位销,配无线蓝牙 OBD 模块与标定/刷写软件。
了解更多本分类其他产品
查看全部常见问题
采用 8 相机 3D 动态测量,精度可达 ±0.02°,且无需定期标定。
提供 3t / 10t / 13t 系列,覆盖乘用车、商用车与客车,可选配 ABS 工况模拟与 EBD 判定。